


¡Hola! Como proveedor de robots de soldadura, a menudo me preguntan cómo abordan nuestros robots la variabilidad de las juntas. Es una pregunta crucial, ya que la variabilidad de las juntas puede realmente ser un obstáculo en el trabajo de los proyectos de soldadura. Entonces, profundicemos en ello y veamos cómo nuestros robots de soldadura abordan este desafío de frente.
Comprender la variabilidad articular
En primer lugar, ¿qué es exactamente la variabilidad articular? En soldadura, es la diferencia entre la posición real de la junta y la posición ideal de la junta. Esto puede suceder por varias razones. Por ejemplo, cuando se fabrican las piezas, puede haber algunas tolerancias de fabricación. Si las piezas se cortan o se les da un poco de forma, las uniones variarán. Además, durante el proceso de montaje pueden producirse desalineaciones. Quizás las piezas no estén colocadas exactamente donde deberían estar, o haya alguna distorsión debido al manejo.
Ahora, la variabilidad articular es un gran problema. Si un robot de soldadura no lo tiene en cuenta, la calidad de la soldadura puede verse afectada. Podría terminar con una soldadura débil que no aguantará bajo tensión, o la apariencia de la soldadura podría estar estropeada. Aquí es donde entran nuestros robots.
Tecnologías de detección
Una de las formas clave en que nuestros robots de soldadura abordan la variabilidad de las juntas es a través de tecnologías de detección avanzadas. Hemos equipado nuestroBrazo Robótico para Soldaduracon una variedad de sensores.
Los sensores láser cambian las reglas del juego. Estos sensores funcionan emitiendo un rayo láser sobre el área de la articulación. El láser se refleja en la superficie y el sensor mide el tiempo que tarda en regresar el reflejo. Estos datos luego se utilizan para crear un mapa 3D de la articulación. Al analizar este mapa, el robot puede determinar exactamente dónde está la articulación, incluso si no está en la posición esperada. Es como darle al robot un par de ojos súper precisos para ver la articulación con claridad.
Otro tipo de sensor que utilizamos es el sensor táctil. Estos sensores son algo así como el sentido del tacto del robot. Cuando la herramienta de soldadura del robot entra en contacto con la junta, el sensor táctil detecta la presión y la posición del contacto. Esto ayuda al robot a ajustar su trayectoria en tiempo real. Si siente que la junta está un poco desviada, puede corregir inmediatamente su movimiento para garantizar una soldadura adecuada.
Sistemas de control adaptativo
Nuestros robots de soldadura también cuentan con sistemas de control adaptativos. Estos sistemas están diseñados para realizar ajustes en tiempo real al proceso de soldadura en función de los datos de los sensores.
Digamos que el sensor láser detecta que la articulación es más ancha de lo esperado. El sistema de control adaptativo puede entonces aumentar la corriente de soldadura y la velocidad de alimentación del alambre. Esto asegura que haya suficiente material de relleno para llenar el espacio más amplio, lo que da como resultado una soldadura fuerte y consistente.
Por otro lado, si la unión es más estrecha de lo ideal, el sistema puede reducir la corriente de soldadura y ralentizar la alimentación del hilo. Esto evita el exceso de soldadura y ayuda a mantener la integridad de la unión.
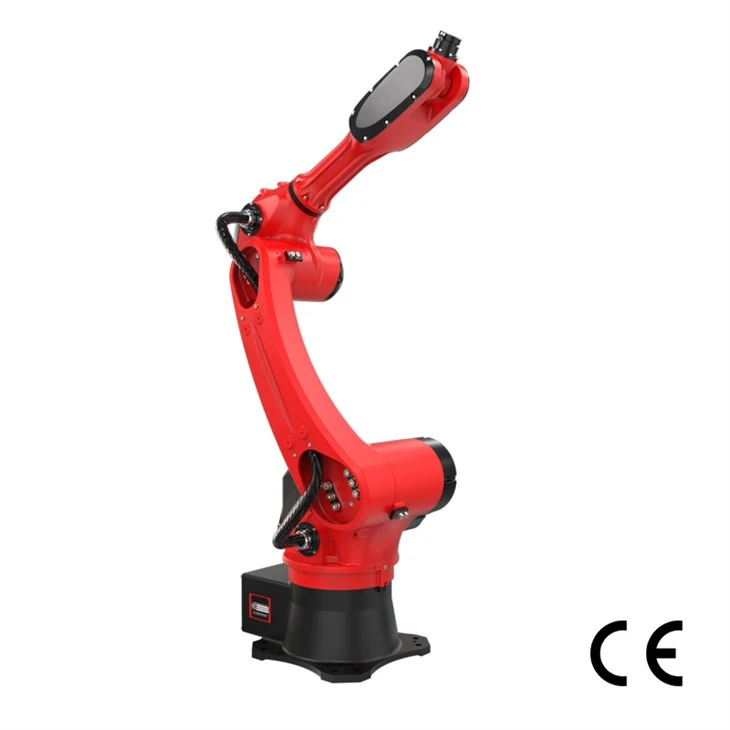
ElRobot de soldadura de 6 ejeses un gran ejemplo de cómo funcionan nuestros sistemas de control adaptativo. Con sus seis grados de libertad, puede moverse en múltiples direcciones. El sistema de control adaptativo utiliza esta flexibilidad para ajustar la posición y orientación del robot de acuerdo con la variabilidad de las articulaciones. Puede inclinarse, girar y moverse hacia arriba o hacia abajo para obtener el ángulo perfecto para soldar, sin importar cómo esté colocada la junta.
Programación y simulación fuera de línea
Antes de que comience la soldadura real, utilizamos herramientas de simulación y programación fuera de línea. Estas herramientas nos permiten crear un modelo virtual de la tarea de soldadura. Podemos ingresar las dimensiones esperadas de las piezas y las especificaciones conjuntas. Luego, simulamos el proceso de soldadura para ver cómo se comportará el robot.
Durante la simulación, podemos introducir diferentes niveles de variabilidad articular para ver cómo responde el robot. Esto nos ayuda a afinar la programación del robot. Podemos configurar el robot para que maneje un cierto rango de variabilidad sin ningún problema.
Por ejemplo, si sabemos que las piezas con las que estamos trabajando tienen una tolerancia de más o menos unos milímetros, podemos programar el robot para que ajuste su trayectoria dentro de ese rango. De esta manera, cuando el robot se pone a trabajar en las piezas reales, ya está preparado para afrontar la variabilidad de las articulaciones. NuestroRobot industrial de soldadurase beneficia enormemente de este proceso de simulación y programación fuera de línea. Garantiza que el robot esté optimizado para el trabajo de soldadura específico, reduciendo las posibilidades de errores causados por la variabilidad de las juntas.
Aprendizaje y mejora continua
Nuestros robots de soldadura no son sólo máquinas estáticas. Están diseñados para aprender y mejorar con el tiempo. A través de algoritmos de aprendizaje automático, los robots pueden analizar los datos de cada trabajo de soldadura. Pueden observar la variabilidad de la unión, los parámetros de soldadura utilizados y la calidad final de la soldadura.

Si el robot nota que un tipo particular de variabilidad en la unión conduce a un cierto tipo de defecto de soldadura, puede ajustar su comportamiento futuro. Por ejemplo, si descubre que cuando la unión tiene una ligera desviación angular, la soldadura tiende a ser más débil en un lado, puede aprender a aplicar más calor o material de relleno en ese lado en soldaduras futuras.
Este proceso de aprendizaje continuo hace que nuestraRobot de soldadura automáticoaún más confiable cuando se trata de lidiar con la variabilidad articular. Puede adaptarse a diferentes situaciones y mejorar su rendimiento con cada soldadura.
¿Por qué elegir nuestros robots de soldadura?
Entonces, si está buscando un robot de soldadura, he aquí por qué debería considerar el nuestro. Nuestros robots están equipados con tecnologías de detección de última generación, sistemas de control adaptativos y capacidades de aprendizaje automático. Están diseñados para manejar la variabilidad de las juntas con facilidad, garantizando soldaduras de alta calidad en todo momento.
Ya sea que esté trabajando en proyectos de pequeña escala o en aplicaciones industriales de gran escala, nuestros robots se pueden personalizar para satisfacer sus necesidades específicas. Ofrecemos una gama de modelos, como elBrazo Robótico para Soldadura,Robot de soldadura de 6 ejes,Robot industrial de soldadura, yRobot de soldadura automático, cada uno con sus propias características y ventajas únicas.
hablemos
Si está interesado en obtener más información sobre cómo nuestros robots de soldadura pueden ayudarlo a lidiar con la variabilidad de las juntas en sus proyectos, no dude en comunicarse. Estamos aquí para responder todas sus preguntas y ayudarlo a encontrar la solución de soldadura perfecta para su negocio. Contáctenos para iniciar una discusión sobre sus requisitos y cómo podemos trabajar juntos para que sus proyectos de soldadura sean un éxito.
Referencias
- Smith, J. (2020). Tecnologías avanzadas de soldadura. Editorial: Prensa tecnológica.
- Johnson, A. (2019). Soldadura robótica: principios y aplicaciones. Editorial: Libros de la industria.


